Een PID-regelaar (Proportioneel-Integrerend-Differentiërend) is een automatiseringsregelaar die continu probeert een proceswaarde, zoals de temperatuur, op een ingesteld doel (setpoint) te houden. In een vloerverwarmingssysteem kan een PID-regelaar helpen om de comforttemperatuur in een ruimte stabiel te houden met zo min mogelijk schommelingen en verspilling.
Wat doet een PID-regelaar in een vloerverwarmingssysteem?
De regelaar vergelijkt de gemeten temperatuur met de gewenste temperatuur en berekent op basis daarvan een foutsignaal. Vervolgens stuurt hij een uitgangssignaal naar het verwarmingssysteem om die fout te corrigeren. In een olie gevulde radiator met relais-aansturing kan dit uitgangssignaal worden gemapt naar een PWM-signaal of een tijdsafhankelijke aan/uit-cyclus om het vermogen te moduleren. De PID-regelaar gebruikt drie componenten:
- P: Proportionele actie reageert op de huidige fout. Grotere afwijking geeft een sterkere bijsturing, maar kan leiden tot oscillaties als de P-waarde te hoog is.
- I: Integrerende actie corrigeert de bevestigde offset door de fout over de tijd op te tellen. Dit helpt om langzaam oplopende fouten weg te werken en de uiteindelijke setpoint dichter te brengen.
- D: Differentiërende actie anticipeert op de snelheid van de foutverandering en dempt overshoot door sneller te reageren op plotse veranderingen. Bij traag reagerende systemen kan de D-actie worden beperkt of uitgezet.
Omdat vloerverwarming traag reageert, is de D-actie vaak beperkt of uitgeschakeld en kan de regelaar met lange cyclustijden werken. Voor olie gevulde radiators die via een relais worden aangestuurd, kan een cyclustijd van 10-20 seconden of langer helpen om mechanische slijtage te verminderen en stabiliteit te bevorderen. In veel gevallen wordt een puur analoge uitgang (0-100% vermogen) vertaald naar een PWM-signaal of naar gerelateerde aan/uit-krachten van het relais, zodat het verwarmingsvermogen geleidelijk kan worden aangepast.
Implementatie met een Raspberry Pi en relais
In de beschreven setup leest een Raspberry Pi de temperatuur met één decimaal (bijv. 23,4°C) en schakelt een relais aan/uit om de radiator te sturen. De analoge uitgang is vaak afwezig op veel Raspberry Pi-stuurprogramma's; daarom wordt PWM of een serie van aan/uit-standen (op basis van tijd) gebruikt om het gewenste vermogen te benaderen. Belangrijk is dat de levertijd van een oliegevulde radiator traag is, dus de regelaar moet rekening houden met verhogingstijden en de ruimte niet overspoelen met warmte.
Parametersetting en tuning
Bij PID tuning draait het om het vinden van geschikte waarden voor P, I en D die passen bij de dynamiek van de oliegevulde radiator en de kamer. Voor een traag systeem wordt aangeraden:
- P-waarde modest houden om oscillaties te voorkomen;
- I-waarde gebruiken om de steady-state fout te elimineren;
- D-waarde vaak op nul of laag om snelle schommelingen te dempen;
- cyclustijd kiezen op basis van het type schakelapparatuur (relais vs. SSR) en het gewenste tempo van warmteafgifte.
Een praktijkvoorbeeld uit de input beschrijft dat sommigen D op 0 zetten en met een lange PWM-cyclustijd werken (bijv. 10-20 seconden) om hysterese te vermijden. Anderen kiezen voor een lange cyclus met open cycli en aan/uit-relaties zodat de radiator niet voortdurend schakelt door de ingebouwde thermostaat. Het is ook mogelijk om met een digitale procesregelaar self-tuning functies te gebruiken die automatisch de PID-instelling optimaliseren bij veranderende bedrijfsdynamiek.
Overwegingen bij vloerverwarming en traagheid
Vloerverwarming heeft een hogere massa en een langzamere respons dan radiatoren met directe convectie. Dit betekent dat het temperatuurverloop langzamer is en overshoot minder direct corrigeert. Bij een dergelijke systeem dient de regelaar rekening te houden met:
- De traagheid van de vloer, waardoor snelle verhogingen inefficiënt zijn;
- De afstand tussen sensor en verwarmingsbron (in dit voorbeeld 2,5 meter) die kan leiden tot verschillende meetpunten ten opzichte van de werkelijke kamerafhankelijke temperatuur;
- De maximale temperatuurlimiet van de radiator en de ingebouwde thermostaat die uitschakelt bij kritieke temperaturen; de aansturing moet hier rekening mee houden om de kamer toch comfortabel te verwarmen.
Praktische stappen voor een PID-regeling met een oliegevulde radiator
- Bevestig een betrouwbare temperatuursensor in de leefruimte, zo dicht mogelijk bij de sensor die de regeling moet vertegenwoordigen.
- Zet de verwarming aan via een relais aangesloten op de radiator; gebruik een sterk relais of SSR als snelle respons gewenst is (rekening houdend met de belasting en veiligheid).
- Configureer de PID-regelaar met passende uitgangsstrategie: modulerend vermogen via PWM of via cyclisch aan/uit met een lange cyclustijd.
- Configureer de cycle time en begin met conservatieve P- en I-waarden. Zet D laag of op 0 totdat er stabiliteit is bereikt.
- Voer stapsgewijze tests uit: verhoog het setpoint stapgewijs en observeer de respons, het overshoot, en de tijd tot stabiele temperaturen; pas de parameters aan op basis van de monitoringsresultaten.
- Let op hysterese en het vermijden van te snelle schakeling door de “dode band” te gebruiken bij de aan/uit-regeling.
Begrippen en achtergrond
Een PID-regelaar werkt door continu te reageren op het verschil tussen setpoint en de gemeten waarde. De PI- of PID-architectuur biedt de mogelijkheid om de procesdynamiek aan te sturen en de stabiliteit te verbeteren, zelfs bij gecombineerde verstoringen zoals buiten-omstandigheden of raamopeningen. Traditioneel is de AAN/UIT-regeling goedkoop maar niet zo fijn afgestemd; een PID-regeling kan hetzelfde doel bereiken met een modulatie van het verwarmingsvermogen, maar vereist zorgvuldige afstelling en begrip van de systeemvertragingen.
Informatie over tuning-methoden
Er bestaan verschillende methodes om PID-afstelling te bepalen, waaronder handmatige tuning, Ziegler-Nichols en lambda-tuning. Moderne digitale procesregelaars kunnen smart tuning of self-tuning functies bevatten die bij opstarten de optimale PID-instelling zoeken en deze tijdens bedrijf aanpassen bij veranderingen in dynamiek. Voor een oliegevulde radiator blijft de kern echter de afweging tussen snelle respons en stabiele kamertemperatuur, rekening houdend met de traagheid van het systeem.
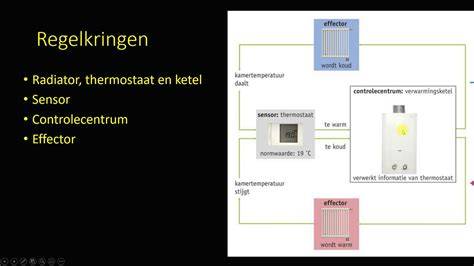
Voorbeelden van praktische uitspraken in de discussie rond PID en verwarming laten zien dat een te sterke D-actie onnodige oscillaties kan veroorzaken en dat de juiste combinatie van P, I en D afhankelijk is van de specifieke opstelling, het verwarmingssysteem en de omgeving. Het is essentieel om te testen en gefaseerd aan te passen om een stabiele, comfortabele en energie-efficiënte regeling te bereiken.
PID-regelaar uitgelegd
Voordelen van een goed afgestelde PID-regeling voor vloerverwarming
- Betere comfort door meer constante temperatuur en minder schommelingen.
- Potentieel lager energieverbruik door efficiënter verwarmen en minder overshoot.
- Betere stabiliteit bij verstoringen zoals openstaande ramen of zoninstraling.
Overwegingen bij implementatie met OpenTherm en andere besturingen
OpenTherm en alternatieve protocolopties kunnen helpen bij communicatie tussen thermostaat, ketel en vloerverwarming. Voor een radiatoren- of vloerverwarmingssysteem met een oliegevulde radiator kan de keuze tussen aan/uit- of modulerende sturing afhangen van de beschikbare hardware en de gewenste precisie. Bij OpenTherm-compatibele installationen kan de ketel beter afgestemd worden op de vloerwarmingsvraag en de dynamiek van de ruimte.
| Onderdeel | Rol | Aanbevolen aanpak |
|---|---|---|
| Temperatuursensor | Meet de kamerwaarde | Plaats zwakke tot gemodificeerde afstandsensor dicht bij leefruimte |
| Verwarming | Warmtebron | Oliegevulde radiator met instelbare thermostaat, relais of SSR |
| Aansturing | Regelsignaal | PWM of lange cyclustijden; pas parameterafstelling aan op proef |
| Regelaar | PID-algoritme | Start met lage D, matig P en I; tune iteratief |
| Beoogd doel | Comfort en efficiëntie | Stabiele temperatuur met minimaal verbruik |
tags: #pid #controller #vloerverwarming